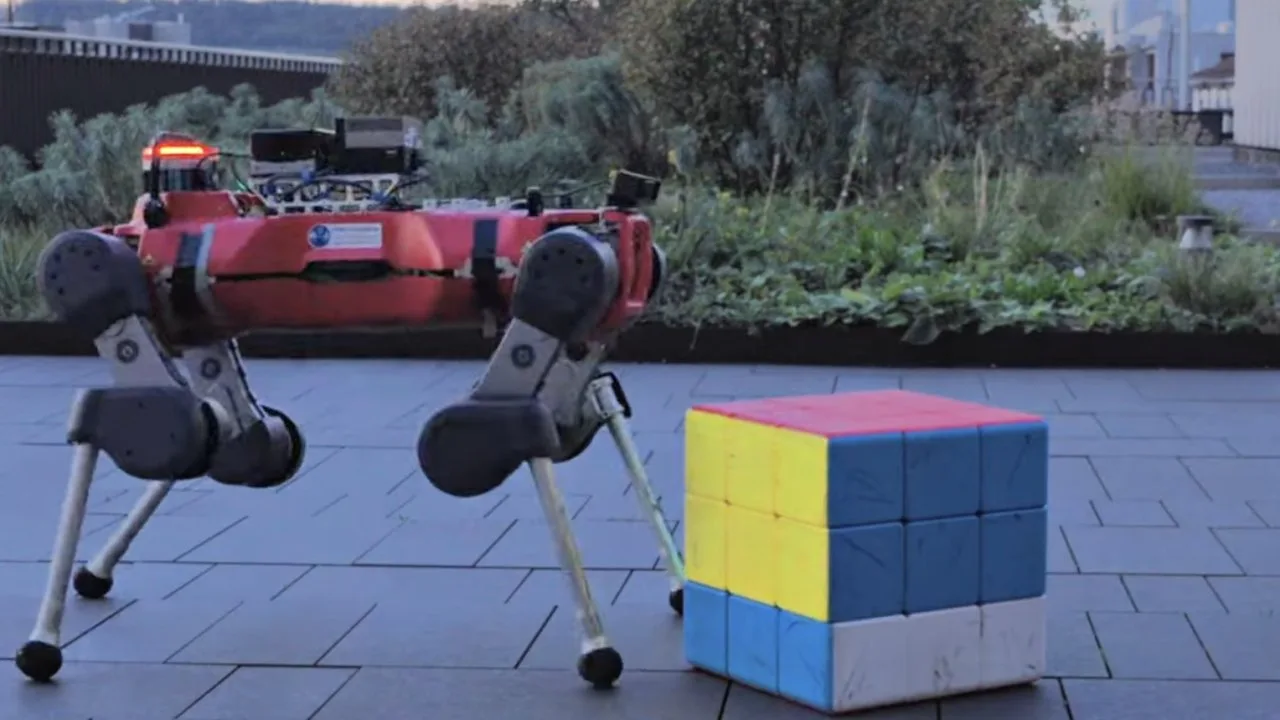
Un robot quadrupede è riuscito nell'impresa di completare per tre volte consecutive un cubo di Rubik gigante sfruttando unicamente i propri arti inferiori. Il sistema è stato sviluppato da un gruppo di ricerca dell'ETH di Zurigo e descritto in un documento accademico pubblicato su arXiv. Il rompicapo con cui il robot si è confrontato presenta dimensioni notevoli, misurando quaranta centimetri di lato e pesando ben quattro chili e mezzo.
Per portare a termine ogni singola risoluzione, la macchina ha eseguito circa trenta passaggi complessivi, alternando spostamenti attorno all'oggetto e precise manipolazioni con le zampe, per una durata complessiva compresa tra gli otto e i nove minuti. Questa specifica tecnica di interazione prende il nome di pedipulation e consiste nel gestire oggetti complessi per terra servendosi dei piedi, senza la necessità di installare un braccio meccanico dedicato sul corpo del robot.
La difficoltà principale risiede nella natura stessa di un oggetto articolato e libero sul pavimento: il quadrupede deve infatti mantenere il proprio equilibrio mentre stabilisce punti di contatto stabili, coordinando simultaneamente la posizione complessiva del cubo e la configurazione dei singoli strati. Poiché il movimento errato di un solo strato compromette l'intera sequenza successiva, il livello di precisione richiesto rimane estremamente elevato lungo l'intero arco temporale dell'operazione.
Leggi anche: L'intelligenza artificiale esce dallo schermo: è l'era dell'AI fisica tra robot e macchinari
La fase preliminare prevede una scansione in cui il robot si sposta lungo un arco di duecentosettanta gradi, effettuando tre riposizionamenti e ribaltando una volta il cubo per inquadrare tutte le facce. A bordo, una telecamera RGB-D ZED X Mini alimenta la percezione visiva elaborata da un modulo NVIDIA Jetson AGX Orin. Il modello di segmentazione isola l'oggetto tramite un comando testuale, mentre un solutore dedicato calcola la sequenza ottimale di rotazioni che il sistema traduce poi in mosse fisiche.
Le abilità motorie impiegate comprendono il ribaltamento del cubo in avanti o all'indietro e la rotazione dei due strati superiori mantenendo fermo quello inferiore. Queste capacità derivano da un percorso di apprendimento per rinforzo condotto in ambiente virtuale, successivamente trasferito sulla macchina reale. Nel corso dei test pratici condotti in laboratorio, il sistema ha dimostrato un'elevata affidabilità, tollerando piccole variazioni e mostrando capacità di recupero anche in presenza di disturbi esterni applicati durante lo svolgimento delle operazioni.


